안녕하세요. URITTO입니다.
저는 20년 동안 레이저 자동화 분야를 경험해왔습니다.
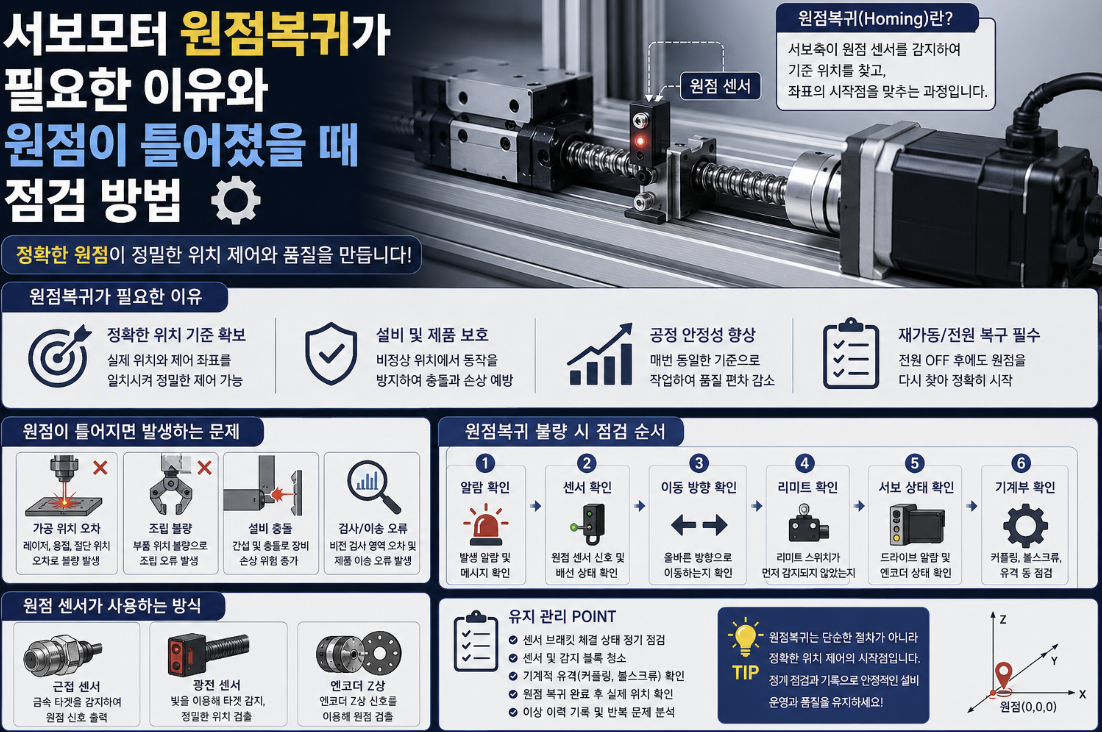
자동화 설비에서 서보모터를 사용하는 축은 정밀하게 위치를 이동해야 하는 경우가 많습니다.
그런데 전원을 다시 켜거나 장비를 재가동했을 때 현재 위치를 정확하게 알 수 없다면, 다음 동작의 기준도 틀어질 수 있습니다.
이때 사용하는 것이 바로 원점복귀입니다.
오늘은 서보모터 원점복귀가 왜 필요한지, 원점이 틀어졌을 때 어떤 문제가 생기는지, 현장에서 무엇부터 점검하면 좋은지 쉽게 정리해보겠습니다.
1. 서보모터 원점복귀란 무엇일까? ⚙️
한눈 요약: 원점복귀는 서보축이 기준 위치를 다시 찾아 좌표의 시작점을 맞추는 동작입니다.
- Q: 서보모터는 현재 위치를 항상 기억하지 않나요?
- A: 시스템 구성에 따라 다릅니다. 전원 OFF 후 위치 정보를 유지하지 못하는 구조라면 원점복귀가 필요합니다.
자동화 설비에서 서보모터는 위치값을 기준으로 움직입니다.
예를 들어 현재 위치에서 100mm 이동하라는 명령을 수행하려면 기준 좌표가 정확해야 합니다.
원점복귀는 이 기준 좌표를 다시 맞추는 과정입니다.
설비가 원점을 제대로 찾으면 이후 이동 위치도 같은 기준에서 계산할 수 있습니다.
2. 왜 원점복귀가 필요한 걸까? 📍
한눈 요약: 장비가 실제 위치와 제어 프로그램의 좌표를 일치시키기 위해 필요합니다.
- Q: 원점이 조금만 틀어져도 문제가 되나요?
- A: 정밀한 공정에서는 작은 위치 차이도 품질에 영향을 줄 수 있습니다.
레이저 가공, 비전 검사, 조립, 픽앤플레이스 공정은 위치 반복성이 중요합니다.
원점이 틀어지면 프로그램상 좌표는 정상이어도 실제 장비 위치는 달라질 수 있습니다.
이 경우 레이저 조사 위치가 벗어나거나 제품 조립 위치가 틀어질 수 있습니다.
특히 여러 축이 함께 움직이는 설비에서는 한 축의 원점 오차가 전체 공정에 영향을 줄 수 있습니다.
3. 원점 센서는 어떤 역할을 할까? 📡
한눈 요약: 원점 센서는 서보축이 기준 위치에 도달했는지 확인하는 역할을 합니다.
- Q: 원점 센서만 정상이라면 원점도 항상 정확한가요?
- A: 아닙니다. 센서 위치와 브래킷, 감지 물체 상태까지 함께 봐야 합니다.
많은 자동화 설비에서는 근접센서나 광센서를 이용해 원점 위치를 확인합니다.
서보축이 일정 방향으로 이동하다가 센서 신호를 감지하면 감속하거나 정지하고 기준 위치를 설정합니다.
센서 브래킷이 느슨해지거나 감지 위치가 변하면 원점도 함께 틀어질 수 있습니다.
센서 LED가 정상이라고 해서 항상 정확한 위치를 보장하는 것은 아닙니다.
4. 원점이 틀어지면 어떤 문제가 생길까? ⚠️
한눈 요약: 가공 위치 오차, 충돌, 조립 불량, 제품 위치 편차 등이 발생할 수 있습니다.
- Q: 원점이 틀어지면 설비가 바로 알람을 발생시키나요?
- A: 반드시 그렇지는 않습니다. 정상 동작처럼 보이면서 위치만 틀어질 수도 있습니다.
원점 오차가 작으면 설비가 프로그램상 정상적으로 움직이는 것처럼 보일 수 있습니다.
하지만 실제 위치가 달라져 제품 기준에서 작업 위치가 벗어날 수 있습니다.
레이저 용접에서는 용접선이 틀어지고, 비전 검사에서는 검사 영역이 어긋날 수 있습니다.
그리퍼나 지그 이동축에서는 제품을 정확히 잡지 못하거나 주변 장치와 간섭할 가능성도 있습니다.
5. 원점 센서 위치가 변한 경우 🔧
한눈 요약: 센서나 감지 블록 위치가 움직이면 원점 기준도 함께 달라질 수 있습니다.
- Q: 센서 브래킷이 조금 움직여도 영향이 있나요?
- A: 네. 정밀한 위치 제어에서는 작은 이동도 영향을 줄 수 있습니다.
원점 센서는 일반적으로 브래킷이나 플레이트에 고정되어 있습니다.
장기간 반복 동작이나 진동이 있으면 체결부가 느슨해질 수 있습니다.
또 유지보수 과정에서 센서를 교체하면서 이전 위치와 정확히 맞지 않는 경우도 있습니다.
원점 오차가 발생했다면 센서 체결 상태와 감지 블록 위치를 먼저 확인해보는 것이 좋습니다.
6. 기계적인 유격도 원점에 영향을 줄까? 🛠️
한눈 요약: 커플링, 볼스크류, 벨트, 감속기 등의 유격은 반복 위치 정확도에 영향을 줄 수 있습니다.
- Q: 원점 센서는 정상인데 위치가 계속 달라질 수도 있나요?
- A: 네. 기계적인 백래시나 체결 문제도 원인이 될 수 있습니다.
서보모터가 정상적으로 회전해도 동력을 전달하는 기계 부품에 유격이 있으면 실제 축 위치가 달라질 수 있습니다.
커플링 체결이 느슨하거나 벨트 장력이 부족한 경우, 볼스크류나 감속기에 유격이 생긴 경우가 대표적입니다.
특히 원점 위치가 매번 일정하게 반복되지 않는다면 센서뿐 아니라 기계부도 함께 확인해야 합니다.
7. 원점복귀가 안 될 때 무엇부터 확인할까? 🔍
한눈 요약: 알람 → 센서 → 이동 방향 → 리미트 → 서보 상태 → 기계부 순으로 확인하는 것이 좋습니다.
- Q: 원점복귀가 안 되면 프로그램부터 확인해야 하나요?
- A: 먼저 센서와 실제 축 상태를 확인하는 것이 좋습니다.
가장 먼저 현재 발생한 알람을 확인합니다.
그다음 원점 센서 신호가 PLC나 모션 컨트롤러에 정상적으로 들어오는지 봅니다.
축이 올바른 방향으로 이동하는지, 리미트 센서가 먼저 감지되지 않는지도 확인해야 합니다.
서보 드라이브에 알람이 없는지 확인하고 마지막으로 커플링이나 볼스크류 같은 기계적인 문제를 점검하는 순서가 좋습니다.
8. 원점이 틀어졌을 때 어떻게 확인할까? 📐
한눈 요약: 기준 위치와 현재 실제 위치를 비교하고 원점 센서와 기계부 상태를 순서대로 확인합니다.
- Q: 위치가 틀어지면 오프셋값만 수정해도 되나요?
- A: 원인을 먼저 확인한 뒤 필요한 경우에만 보정하는 것이 좋습니다.
원점이 틀어진 상태에서 단순히 오프셋만 수정하면 일시적으로 맞아 보일 수 있습니다.
하지만 센서 위치 변화나 기계적인 유격이 원인이라면 같은 문제가 다시 발생할 수 있습니다.
먼저 기준 지그나 기준 마크를 이용해 실제 위치 차이를 확인합니다.
그다음 센서와 기계부 상태를 점검한 뒤 정상 상태에서 필요한 보정값을 설정하는 것이 좋습니다.
9. 양산에서는 원점을 어떻게 관리할까? ✅
한눈 요약: 기준 위치와 원점값을 기록하고 센서, 체결부, 반복 위치를 정기적으로 확인하는 것이 중요합니다.
- Q: 원점복귀가 매번 정상 완료되면 별도 관리가 필요 없나요?
- A: 완료 신호뿐 아니라 실제 반복 위치도 확인하는 것이 좋습니다.
양산 설비에서는 원점복귀 완료 여부만 확인하는 것보다 기준 위치에서 실제 축이 같은 곳에 도착하는지를 확인하는 것이 중요합니다.
정기적으로 기준 마크나 측정 위치를 확인하면 원점 변화나 기계적인 유격을 조기에 발견할 수 있습니다.
센서 브래킷과 커플링, 볼스크류 등 주요 체결부도 함께 점검하는 것이 좋습니다.
원점 관련 이상 이력을 기록해두면 반복 문제를 분석하는 데에도 도움이 됩니다.
서보모터 원점복귀는 단순히 장비를 처음 켤 때 수행하는 절차가 아니라 자동화 설비 위치 정확도의 기준을 만드는 중요한 과정입니다.
원점이 틀어졌을 때는 보정값부터 바꾸기보다 센서와 기계부, 실제 위치를 하나씩 확인하는 것이 안정적인 해결 방법입니다.
※ 실제 원점복귀 방식과 설정 방법은 서보 드라이브, 모션 컨트롤러, 엔코더 방식, 기계 구조 및 설비 프로그램에 따라 달라질 수 있습니다. 점검 및 설정 변경 시에는 장비 제조사의 절차와 안전 기준을 우선 적용해야 합니다.
항상 감사합니다. 좋은하루 되세요^^